A continuación una nueva entrada exclusiva para mostrar como Toppyto dibujo en papel un montón de cuadrados, en ambos videos sólo se ve como pinta un cuadrado pero repetimos esta misma acción varias veces, el resultado: un monton de cuadros en el papel que tenñia Toppyto bajo sus pies.
lunes, 7 de febrero de 2011

sábado, 5 de febrero de 2011
Lo prometido es deuda aquí tenemos el cuadrado
Este apartado hay que admitir que lo que era el código era bastante sencillo ya que en la práctica se nos adjuntaban los comandos necesarios como el travel o el steer.
Nuestra complicación principalmente vino por querer perfeccionar demasiado el cuadrado perfecto, ya que fuimos calculando a ojo y probando la medida real entre un eje de la rueda y el otro. En un primer momento el cuadrado no era perfecto, luego tras probar varias medidas o se nos abría mucho o se nos cerraba.. perdimos una gran cantidad de tiempo en ello pero al final conseguimos que hiciera un cuadrado prácticamente perfecto empezando y acabando en el mismo punto.
Una vez hecho esto sobre el suelo y bien programado, nos decidimos por realizar que lo pintara en el suelo, para ser más exactos sobre este papel (juntado con varios folios):


Algo ocurría en Toppyto en suelo firme nos realizaba un cuadrado perfecto y a priori parecía que en los folios no, por lo tanto fijamos aún más los folios al suelo.. aún por todo ello Toppyto no volvía exactamente a su lugar de origen tal como lo habíamos programado, la respuesta está clara las ruedas en el papel no deslizan de igual manera que lo hacían en el suelo. Aun así el margen de error que daba era menos de 1 cm casi no se notaba.
Por ello ya afrontamos la prueba definitiva ponerle un lápiz y que nos mostrara sus resultados de manera más gráfica. A priori desde fuera puede parecer sencillo (me refiero a lo de poner el lápiz) pero no ha sido así, ha habido que intentarlo con lápices de distintos tamaños para ver como lo podiamos enganchar a Toppyto ver dónde y cómo engancharlo
PRIMER MODELO (no usado para dibujar):


Tras un montón de repeticiones Toppyto dejó plasmado en el papel sus trayectorias seguidas y pudimos observar que apenas se alejaba un cm de su trayectoria inicial para saber esto era sencillo simplemente hacer una marca dónde empezaba Toppyto y ver dónde acababa, las marcas de colocación eran necesarias para así colocarlo siempre en la misma posición.


Si alguien está interesado en observar las trayectorias más detenidamente estaremos encantados de poder mostrarselas en persona y que vea como realmente Toppyto dejo huella :).
Y esto ha sido todo amigos, ha sido un nuevo placer volver a contar nuestras aventuras con Toppyto.
Nuestra complicación principalmente vino por querer perfeccionar demasiado el cuadrado perfecto, ya que fuimos calculando a ojo y probando la medida real entre un eje de la rueda y el otro. En un primer momento el cuadrado no era perfecto, luego tras probar varias medidas o se nos abría mucho o se nos cerraba.. perdimos una gran cantidad de tiempo en ello pero al final conseguimos que hiciera un cuadrado prácticamente perfecto empezando y acabando en el mismo punto.
Una vez hecho esto sobre el suelo y bien programado, nos decidimos por realizar que lo pintara en el suelo, para ser más exactos sobre este papel (juntado con varios folios):

Para que no se moviera el papel grande del suelo lo más mínimo, está bien sujeto con celo. Pero por si acaso y antes de poner el lápiz, Toppy hizo su primera rueda de reconocimiento, hay una imagen también de ello justo en el momento antes de salir:

Algo ocurría en Toppyto en suelo firme nos realizaba un cuadrado perfecto y a priori parecía que en los folios no, por lo tanto fijamos aún más los folios al suelo.. aún por todo ello Toppyto no volvía exactamente a su lugar de origen tal como lo habíamos programado, la respuesta está clara las ruedas en el papel no deslizan de igual manera que lo hacían en el suelo. Aun así el margen de error que daba era menos de 1 cm casi no se notaba.
Por ello ya afrontamos la prueba definitiva ponerle un lápiz y que nos mostrara sus resultados de manera más gráfica. A priori desde fuera puede parecer sencillo (me refiero a lo de poner el lápiz) pero no ha sido así, ha habido que intentarlo con lápices de distintos tamaños para ver como lo podiamos enganchar a Toppyto ver dónde y cómo engancharlo
PRIMER MODELO (no usado para dibujar):

Este primer modelo no nos daba una aproximación buena ya que el lápiz se encontraba bastante lejos del eje central por lo que la apreciación no era buena y hubo un segundo modelo no todavía perfecto.
SEGUNDO MODELO (no usado para dibujar finalmente):

TERCER MODELO (el usado para la realización del cuadrado):
Modelo perfecto, nunca mejor dicho a la tercera fue la definitiva.


El lápiz está enganchado a la pieza delantera de Toppyto ya que necesitabamos asujetarlo a algo sólido y sobre todo que dibujara de manera recta, como se aprecia está prácticamente situado debajo del eje central por lo que al dibujar el cuadrado es casi perfecto. La única pega es que al hacer los giros de 90º hace un semiarco debido a que no está el lápiz exactamente en el centro del eje pero la aproximación es máxima.


Anteriormente dos fotos más de cómo quedaba sujeto el lápiz a Toppyto, usando el método más tradicional celo y más celo sujetando el lápiz al eje central de Toppyto. Y bueno a continuación, cómo Toppyto y su nuevo accesorio el lápiz estaban encima del papel dispuestos a dibujar:


Si alguien está interesado en observar las trayectorias más detenidamente estaremos encantados de poder mostrarselas en persona y que vea como realmente Toppyto dejo huella :).
Y esto ha sido todo amigos, ha sido un nuevo placer volver a contar nuestras aventuras con Toppyto.
Vaya semana Toppyto..
Esta semana ha sido la semana más importante con Toppyto, si la semana pasada contabamos que los motores de Toppyto echaron a andar mediante una serie de vueltas con ciertos grados o dar vueltas sin parar hasta pulsar un boton.. Toppyto nos a mostrado también que es capaz de recrear un cuadrado en su casi total perfección pero eso lo hablaremos más adelante en una entrada sólo dedicada al cuadrado y su dibujo en papel.
Continuamos con la práctica, el siguiente objetivo era hacer un programa que nos mostrara en la pantalla de Toppyto los grados que giraba el motor usando para ello un mecanismo como este:

Y lo enganchabamos a Toppyto de esta manera para visualizar en la pantalla los grados que rotaba el motor, para ello girabamos la "palanca" del diseño este que puesto antes y segun la movieramos nos daba el número de grados siempre empezando desde la posicion 0º.

Para mostrarlo de manera más gráfica indicamos la primera posición que serían 0º y la "palanca" colocada de esa manera:


Ahora moveremos la "palanca" hacia arriba, contrario a las agujas del reloj, esto nos mostrara los 90º que forma esta posición.


Ahora movemos la "palanca" hacia la izquierda formando según Toppyto 184º (lo que es correcto):


Ahora movemos la "palanca" hacia abajo formando según Toppyto 269º (lo que es correcto):


Y por último movemos la "palanca" hacia arriba-derecha casi volviendo a su estado inicial, pero no del todo por lo que se nos indica Toppyto que tiene ese ángulo 355º:


Y hasta aqui la parte de la práctica de odometría...
La siguiente parte de la práctica era que Toppyto hiciera un cuadrado de 40x40 cm y posteriormente lo mostrara en papel ese recorrido, pero como dije anteriormente ese apartado se merece una entrada exclusiva que se publicará muy pronto :).
Pasado el cuadrado nos pusimos manos a la obra con el apartado de visualización en la pantalla de trayetorias, tenemos que admitir que fue la parte más complicada de realizar y eso que hicimos numerables consultas a los profesores, tras horas de pensamiento del programa, ¡conseguimos que funcionara 100%!
En la pantalla nos tiene que mostrar la X, la Y y el ángulo que llevo en todo momento nuestro robot, partiendo de la base que sale del punto (0,0) y con angulo 0, nos pusimos manos a la obra y dibujamos un eje de coordenadas.
En el código aplicando las fórmula que se nos facilitaba en la práctica, introdujimos el código del cuadrado para que Toppy nos volviera a mostrar nuestro cuadrado pero en esta ocasión nos mostrara en cada momento la posición exacta que llevaba.
En primer lugar el robot avanza 40 cm, por lo que la coordenada X se va incrementando mientras que el ángulo y la coordenada Y se mantiene en 0.


En segundo lugar Toppy giraba 90º hacia la derecha y avanzaba 40 cm, si nos ubicamos en nuestro eje de coordenada vemos como en este momento se incrementa la Y hasta 40 cm (aparece negativo porque va hacia abajo Toppy), nuestro ángulo sería 90º que es lo que ha girado:
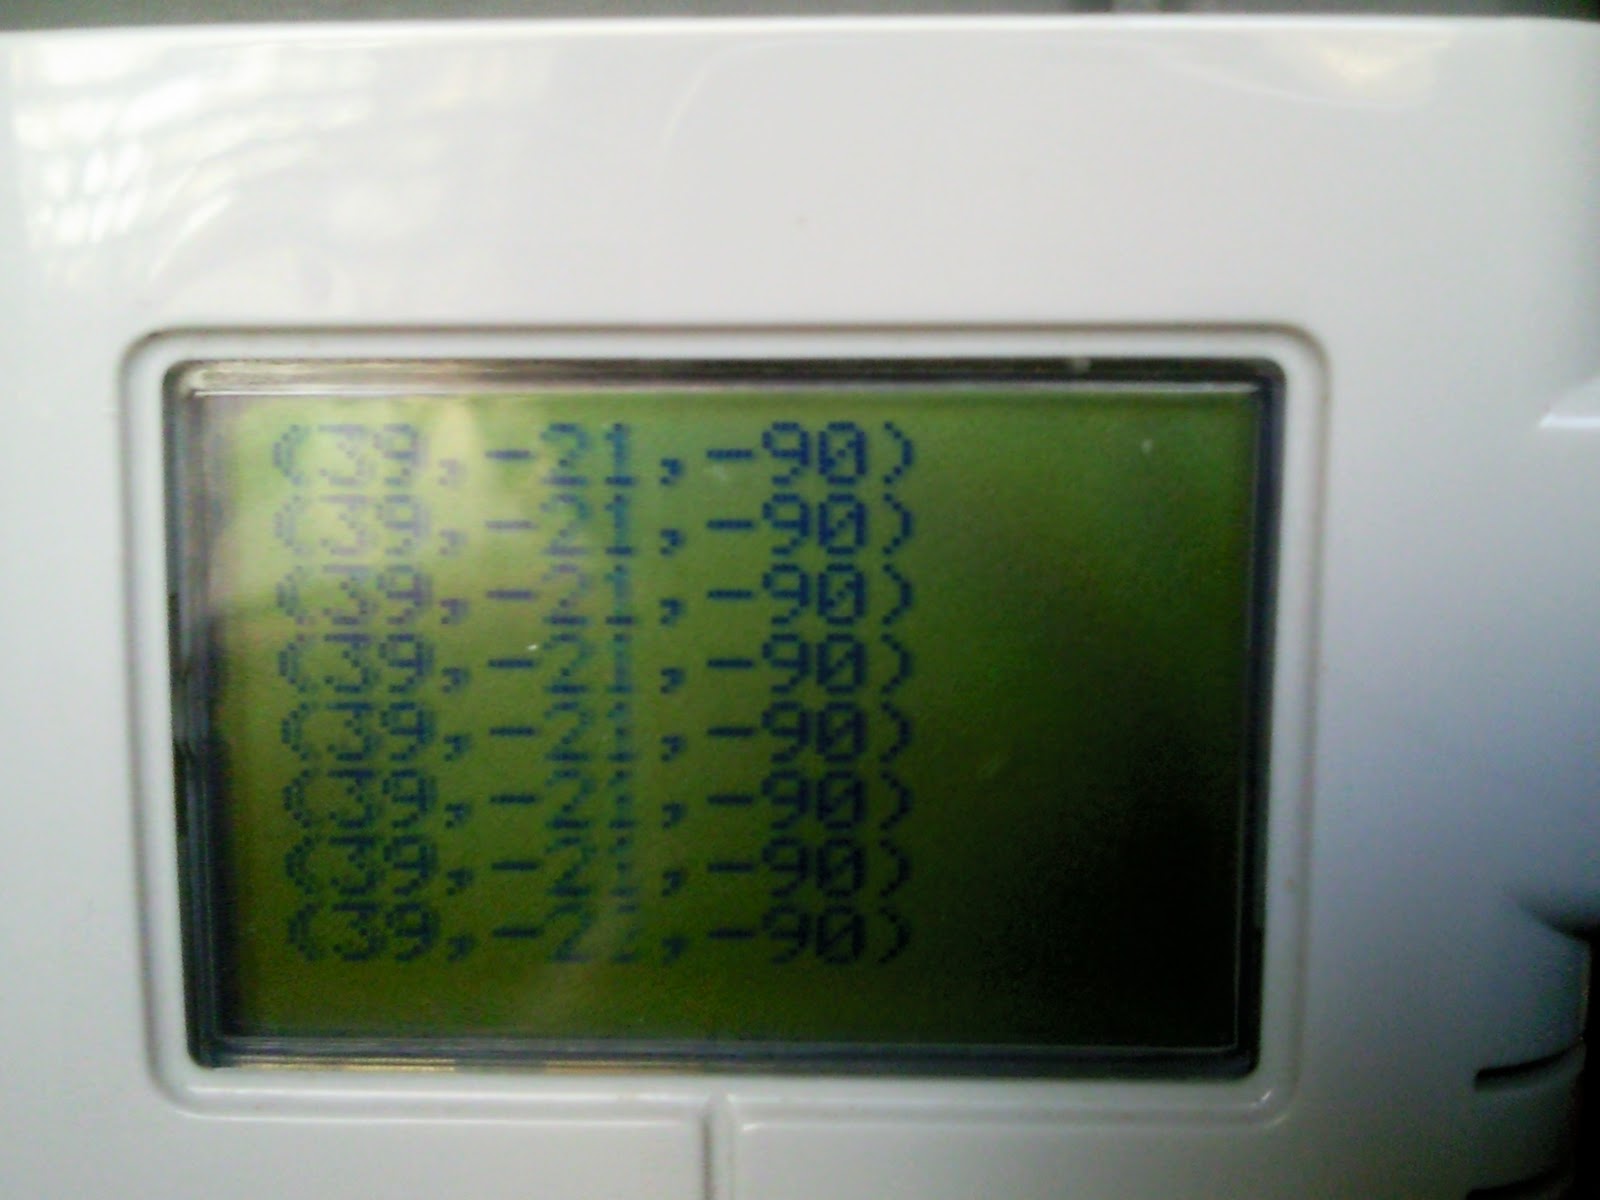
En la imagen vemos como X se mantiene, al igual que los 90º pero en esta ocasión Y incrementa hasta los 40 cm que debe de avanzar.
En tercer lugar Toppy vuelve a girar 90º y debe avanzar 40 cm, en este momento el ángulo debe incrementar los 90º que ha girado más lo que ya tenía que eran 90º por lo que tenemos 180º, como nos movemos en la misma coordenada Y esta no se mueve pero nuestra coordenada X si debe ir restando según avanza ya que en esta ocasión nos movemos en el eje X pero para atrás (vuelve lo andado):
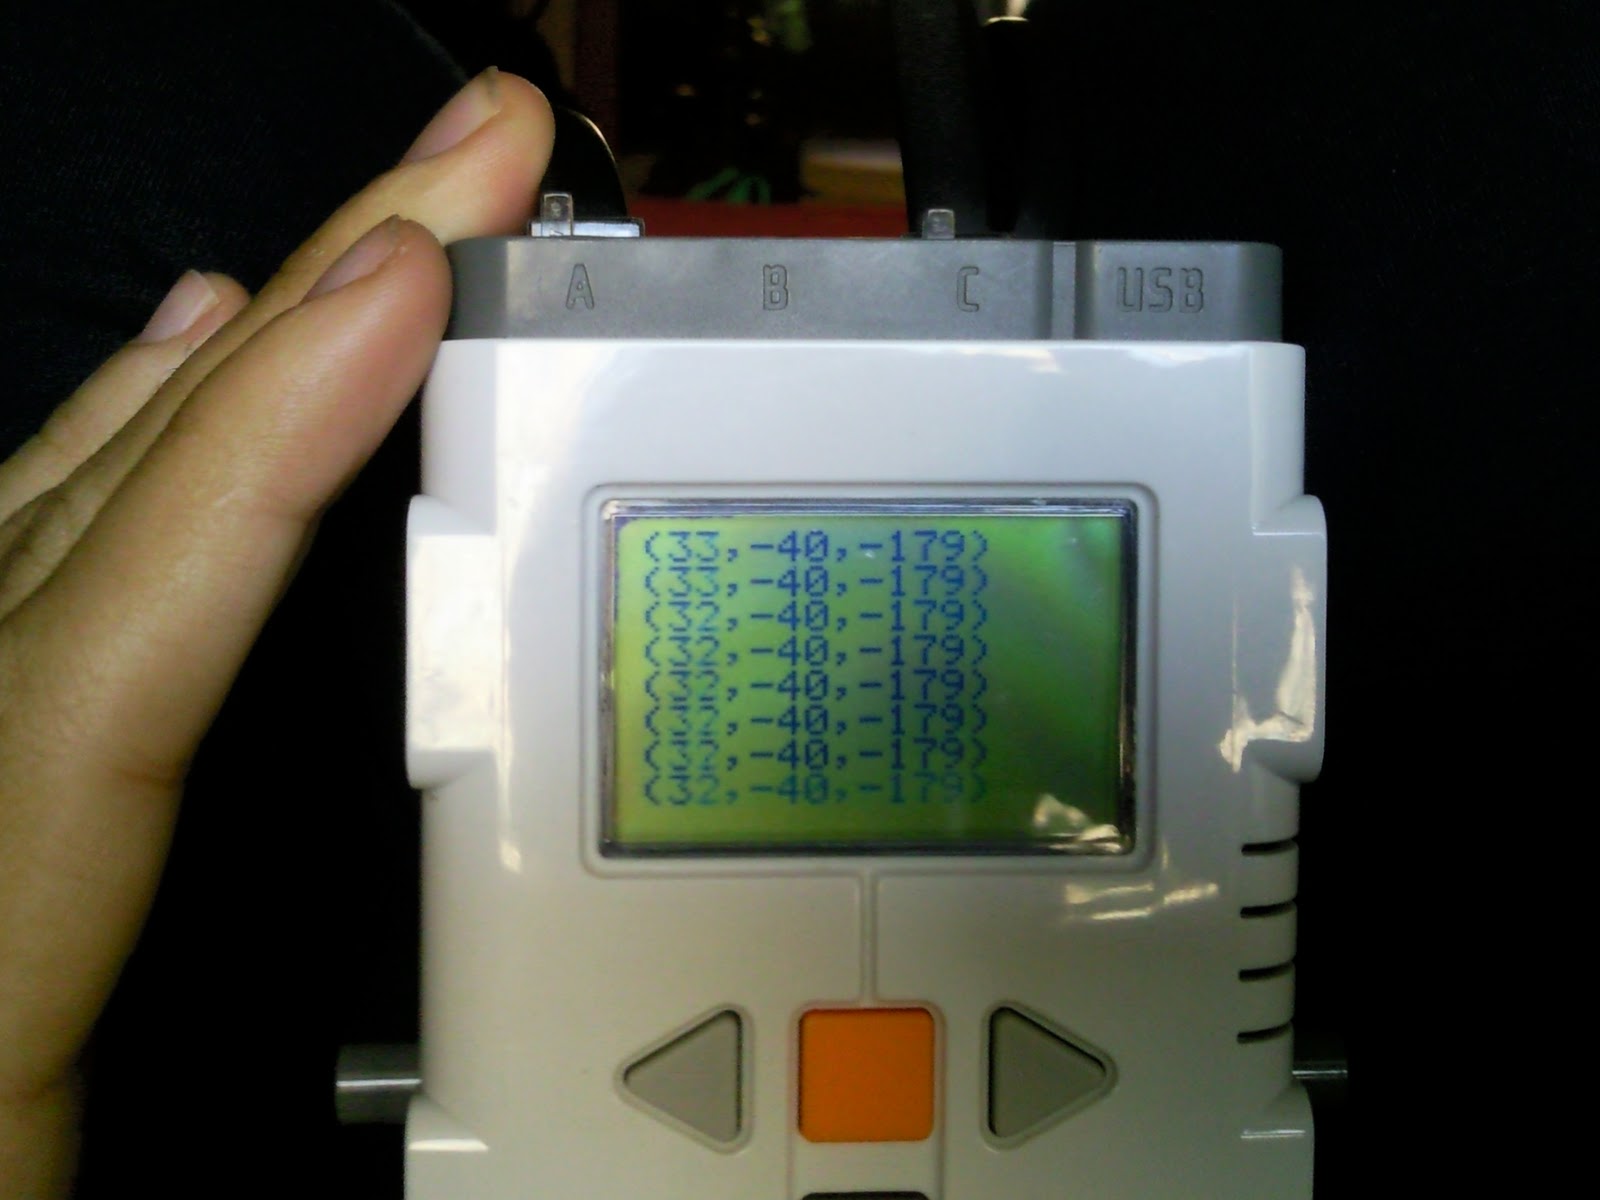
Y en último lugar Toppyto vuelve a su lugar de origen girando 90º una vez más por lo que una vez tenemos la X a 0 del paso anterior, ahora pasa a restar lo andado la coordenada Y que también se pone a 0 al final lo que nos indica que Toppyto ha llegado a la posición inicial la (0,0), el ángulo que se nos muestra es la suma del anterior 180º+90º=270º. Por lo que nuestra visualización funciona a la perfección lo que vuelvo a repetir nos llevo varias horas y comeduras de cabeza, aunque la recompensa final fue gratificante.

Y hasta aquí este apartado y hasta aquí la entrada de hoy, sólo queda por enseñaros el cuadrado de Toppy y unas mediciones de error que el pobre Toppy causo cada vez que le decíamos que andara 1 metro en línea recta. Hasta otra amigos!! :)
Acompaño el final con una foto de la pantalla de Toppyto con todos los programas metidos en su interior que hemos llevado a cabo en la práctica 1.

PD: no se hará esperar muchos la maravillosa entrada del cuadrado así que mantenganse en contacto con nuestro blog constantemente
viernes, 28 de enero de 2011
¡¡ Qué rápido crece y se va haciendo mayor !!
Señoras y señores tengo otra buena noticia que daros (este Toppyto no deja de darnos buenas noticias), ayer día 27 de Enero de 2011 tuvo lugar la presentación de la primera práctica entregable de robótica.
La sesión trato de contarnos resumidamente cómo era esta práctica, se nos contó como hacer nuestros programas en Eclipse, como crear un icono para compilar y enlazar.
Tras ver el funcionamiento de Eclipse pasamos a ver en más detalle lo que había que hacer con nuestro robot, a través de varios comandos lo que nos explicaron que hay que jugar y familiciarse con los motores del robot.
La práctica tiene varios puntos que realizar, todos ellos trasteando con los motores de nuestro robot, pues sin más dilación nos pusimos manos a la obra... el resultado ¡¡ Toppyto dio sus primeros pasos y sus primeras vueltas !!.
Fue una bonita experiencia la verdad ver como Toppyto empezaba a andar y dar vueltas sobre si mismo, no nos dió tiempo a mucho más pero teniamos que decirlo en nuestro blog esta gran noticia. A continuación acompañaremos el texto con una imagen de los tres programas que realizamos que son los primeros de la mencionada práctica (BasicMotor, primeros contactos con los motores de Toppyto).
PD: acompañaremos de videos en un futuro no muy lejano :D

La sesión trato de contarnos resumidamente cómo era esta práctica, se nos contó como hacer nuestros programas en Eclipse, como crear un icono para compilar y enlazar.
Tras ver el funcionamiento de Eclipse pasamos a ver en más detalle lo que había que hacer con nuestro robot, a través de varios comandos lo que nos explicaron que hay que jugar y familiciarse con los motores del robot.
La práctica tiene varios puntos que realizar, todos ellos trasteando con los motores de nuestro robot, pues sin más dilación nos pusimos manos a la obra... el resultado ¡¡ Toppyto dio sus primeros pasos y sus primeras vueltas !!.
Fue una bonita experiencia la verdad ver como Toppyto empezaba a andar y dar vueltas sobre si mismo, no nos dió tiempo a mucho más pero teniamos que decirlo en nuestro blog esta gran noticia. A continuación acompañaremos el texto con una imagen de los tres programas que realizamos que son los primeros de la mencionada práctica (BasicMotor, primeros contactos con los motores de Toppyto).
PD: acompañaremos de videos en un futuro no muy lejano :D

A nacido Toppyto
Señoras y señores tengo una grata noticia que comunicarles, con un peso de unos 300 gramos y una apariencia inmejorable... ha nacido Toppyto.
Así es como se va a llamar nuestro robot, el proceso de creación ha sido bastante sencillo, simplemente hubo que seguir los pasos que aparecian en el manual.
Lo hemos hecho con mucho cuidado y muy despacito para que todo saliera a la perfección y el resultado a sido el deseado, a continuación mostraremos unas fotografías para que ustedes mismos puedan verlo.


 PD: Sabemos que son muchas fotos pero.. es que es tan bonito :D
Así es como se va a llamar nuestro robot, el proceso de creación ha sido bastante sencillo, simplemente hubo que seguir los pasos que aparecian en el manual.
Lo hemos hecho con mucho cuidado y muy despacito para que todo saliera a la perfección y el resultado a sido el deseado, a continuación mostraremos unas fotografías para que ustedes mismos puedan verlo.


viernes, 21 de enero de 2011
Práctica 0 - Introducción al entorno Lego NXJ
Ayer nos enfrentamos a nuestra primera toma de contacto con la robotica, fue una práctica totalmente guiada. Era una práctica no evaluable, simplemente servía para introducirnos al mundo de leJOS.
La verdad que nos ha servido bastante y ha sido muy fácil de seguir ya que estaba muy claro en el guión de las prácticas, ya que gracias a ello sabemos como compilar, enlazar y meter en nuestro ladrillo un programa.
En nuestro caso lo hemos hecho todo esto con el ejemplo de HelloWorld, el resultado final nos lo mostraba por pantalla nuestro ladrillo con un mensaje de HelloWorld a continuacion pondremos unas imagenes tomadas de la pantalla del ladrillo a la hora de ejecutar el programa en él.
PASO 1: Navegamos por el ladrillo y nos metemos en FILES para desde ahí elegir el archivo que queremos ejecutar y hemos introducido desde el ordenador.


La verdad que nos ha servido bastante y ha sido muy fácil de seguir ya que estaba muy claro en el guión de las prácticas, ya que gracias a ello sabemos como compilar, enlazar y meter en nuestro ladrillo un programa.
En nuestro caso lo hemos hecho todo esto con el ejemplo de HelloWorld, el resultado final nos lo mostraba por pantalla nuestro ladrillo con un mensaje de HelloWorld a continuacion pondremos unas imagenes tomadas de la pantalla del ladrillo a la hora de ejecutar el programa en él.
PASO 1: Navegamos por el ladrillo y nos metemos en FILES para desde ahí elegir el archivo que queremos ejecutar y hemos introducido desde el ordenador.

PASO 2: Nos metemos en nuestro archivo para ver las distintas opciones que nos da para poder realizar

PASO 3: Hemos elegido ejecutar nuestro programa y el resultado es el siguiente:

jueves, 20 de enero de 2011
Presentación de los integrantes
La primera entrada del blog la vamos a dedicar a las presentaciones, este magnifico grupo lo componen tres estudiantes de informática de sistemas de la URJC, a continuacion los nombres:
- Jesús Checa Rodriguez
- Jaime Rodriguez Gandia
- Samuel Alonso Cuero
- Jesús Checa Rodriguez
- Jaime Rodriguez Gandia
- Samuel Alonso Cuero
Suscribirse a:
Entradas (Atom)